新品发布|BlueROV4,更强大的开源水下机器人
2024年12月16日
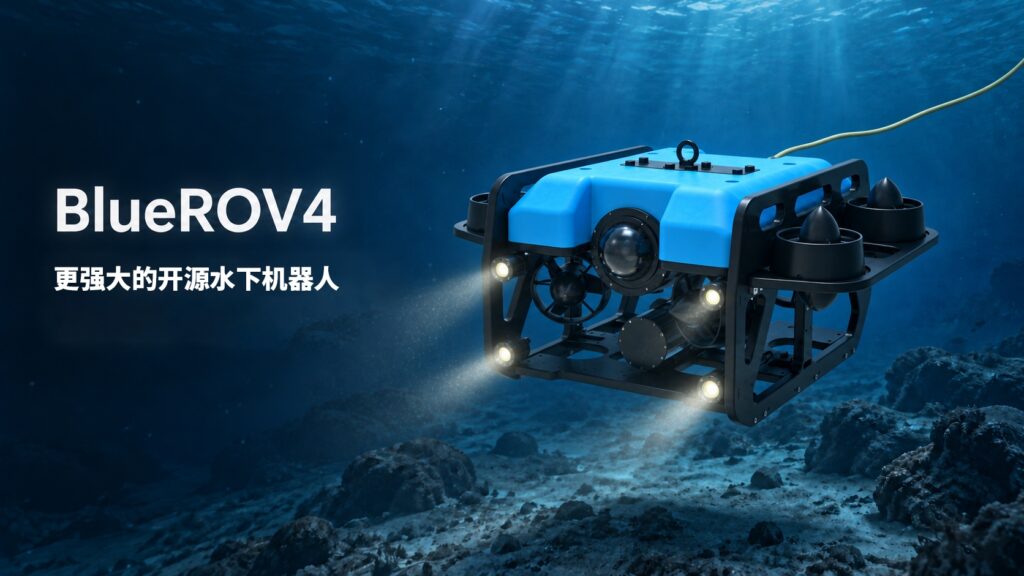
近日,杭州鳌海海洋工程技术有限公司正式发布全新一代 BlueROV4 无人潜航器。作为 BlueROV2 的高阶版本,BlueROV4 延续系列产品的开源理念,通过更强的推进动力、开放式模块化结构与灵活的载荷扩展能力,为应急救援、水利水电、水产养殖及科学研究等领域提供新的水下装备选择,支持用户从基础观测向专业作业与二次开发拓展。
强化动力配置 提升水下机动能力
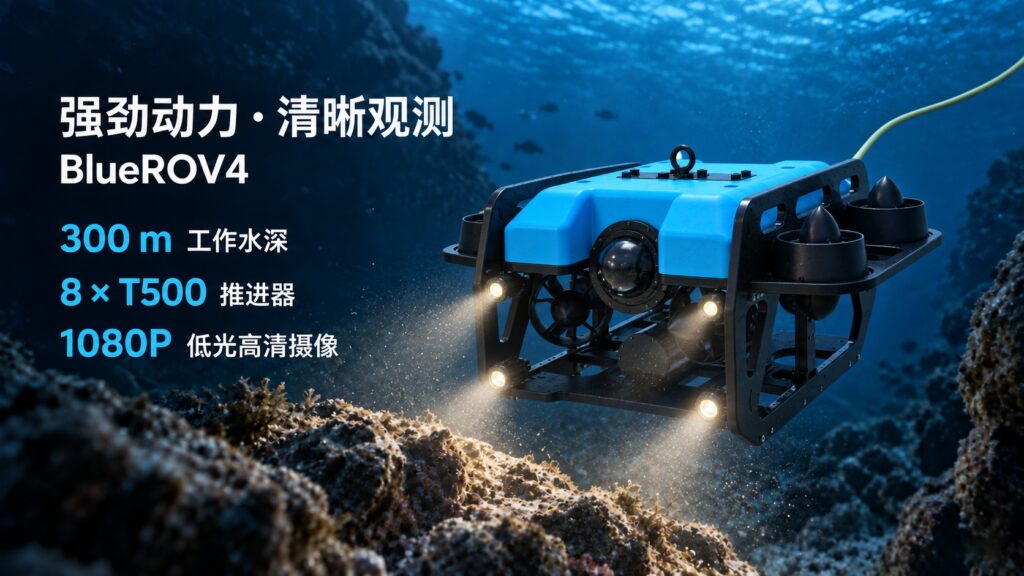
水流扰动、复杂地形和任务载荷,对水下机器人的动力与操控提出了不同要求。BlueROV4 配备8台 T500 水下推进器,采用4台水平、4台垂直的布置方式,最大前向推力达55.7 kgf,最高航速为3节,约合1.5 m/s,为水下机动、姿态调整和搭载设备后的作业提供动力支持。
BlueROV4 工作水深为300米,整机尺寸为600×765×370毫米,空气中重量约37千克,最大净负载为7.4千克,并支持定制。开放式框架为不同任务设备预留安装空间,用户可结合目标水域、观测对象和作业方式配置载荷,拓展单一平台的任务范围。
延续开源理念 为科研与开发提供空间
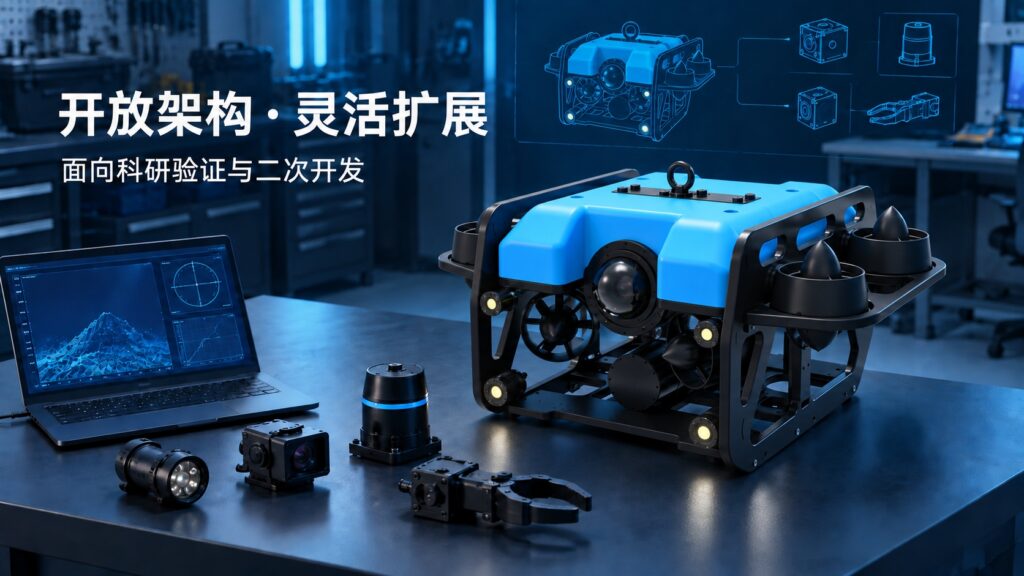
BlueROV4 的价值不仅体现在硬件配置,也体现在平台的开放性。其延续 BlueROV 系列的开源软件体系,覆盖甲板端、水下端及机载计算相关软件,用户可获取源代码,围绕控制功能、操作界面和任务流程开展学习与二次开发。
在硬件与结构层面,平台采用树莓派、Pixhawk 等开放硬件方案,并提供机械结构模型,为设备集成和结构适配提供基础。高校、科研院所与开发团队可围绕自身课题,开展控制算法验证、多传感器集成及水下实验,将研究需求与实际装备连接起来。
结合开放式模块化框架,BlueROV4 可扩展前视声呐、三维声呐、侧扫声呐、水下机械手、DVL多普勒测速仪及USBL定位系统等设备。不同载荷的适配需结合供电、通信、安装空间与任务条件确认,使平台配置更贴近具体应用。
面向多类场景 拓展水下装备应用价值
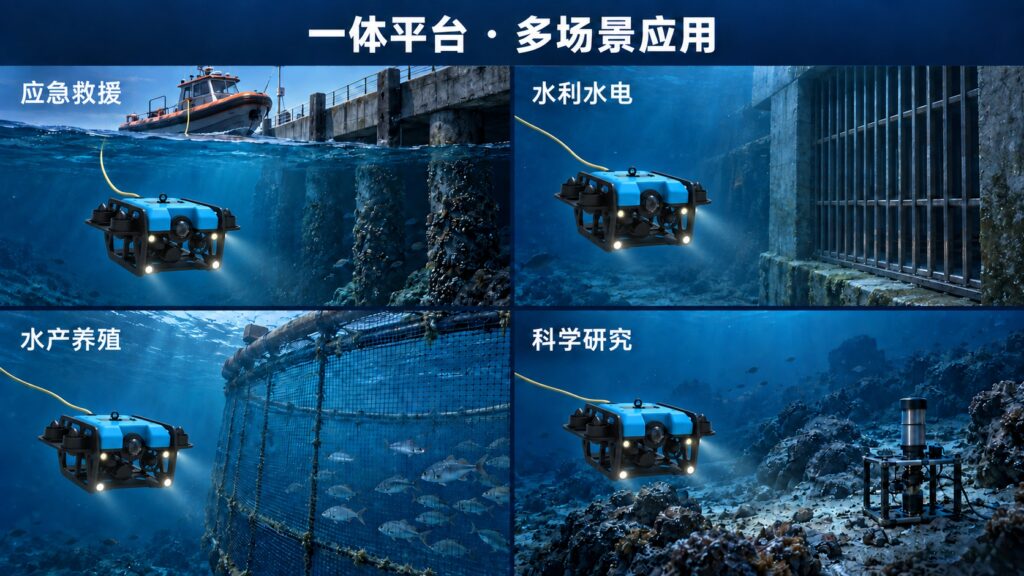
在应急救援中,BlueROV4 可用于水下搜索与现场情况观察,为人员研判提供信息;在水利水电领域,可围绕水下结构及设施开展影像检查;在水产养殖场景中,可用于网箱、养殖设施及水下环境观察;在科学研究中,则可作为传感器搭载、算法测试和水下实验的平台。
这些场景对装备的要求各有侧重:有的关注图像质量,有的需要额外的声学感知或定位能力,也有的强调长期开发与反复试验的便利性。BlueROV4 通过推进系统、观测配置和开放架构的组合,为用户按任务选择功能、逐步扩展能力提供了条件。
全新一代 BlueROV4 的发布,进一步丰富了鳌海面向专业用户与科研开发者的产品选择。围绕“让探索海洋变得更容易”的使命,鳌海以开放平台连接水下装备与应用需求,为海洋探索、工程检查及科研创新提供更灵活的工具。
 哔哩哔哩
 Github
 微信
 微博
 抖音