场景探索 | 鳌海水下机器人赴钱江水上派出所开展水下搜救演示
2026年8月25日
近日,鳌海水下机器人团队受邀赴杭州市钱江水上派出所,开展水下搜救设备演示,实战检验ROV在钱塘江复杂水况下的作业能力。
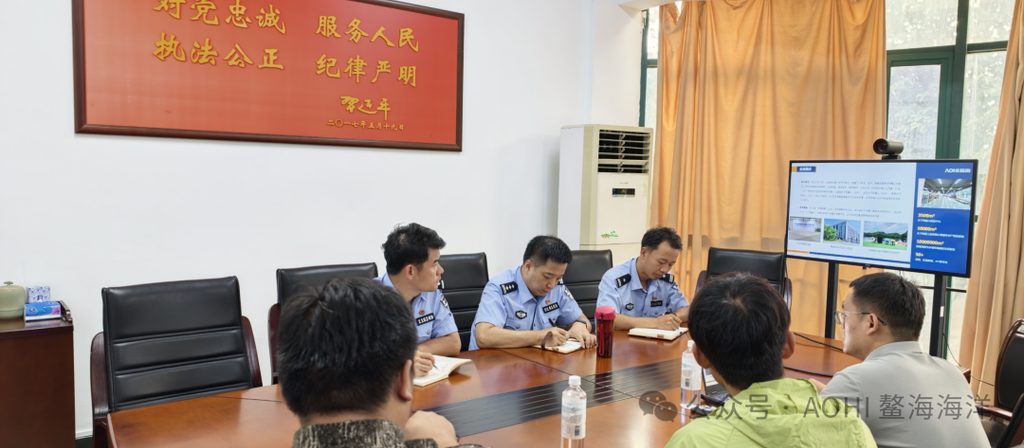
本次演示使用鳌海工业级水下机器人B20搭载高清图像声呐、单功能机械手。演示涵盖近岸搜救定位与桥墩周边辅助搜救扫测两个核心科目。
近岸搜救科目
团队首先抵达江边码头完成设备上电调试,ROV下水后图像声呐迅速锁定沉于江底的目标假人轮廓,成像清晰、目标可辨,有效验证了低能见度水域中声呐搜救定位能力。
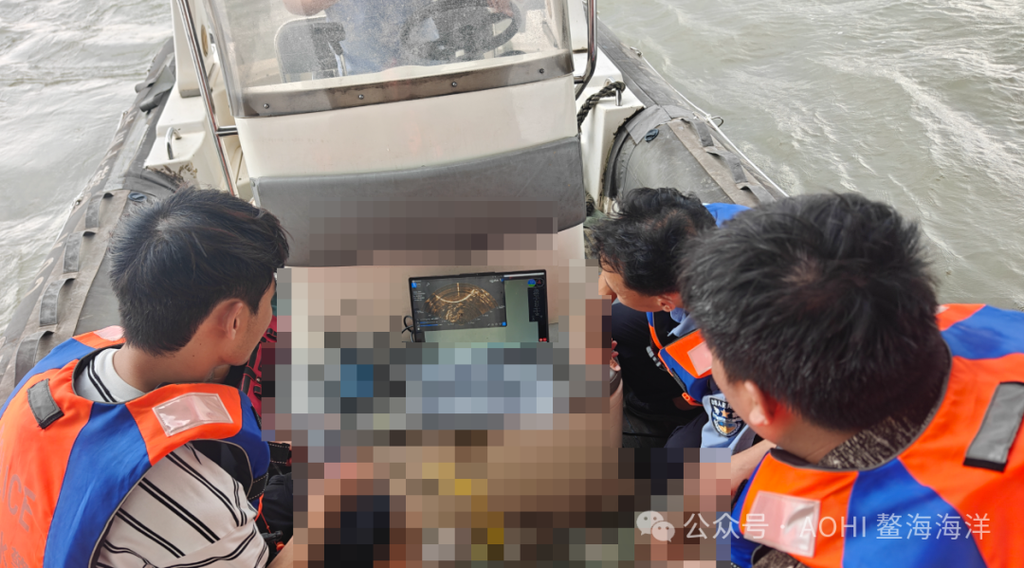
桥墩周边辅助搜救扫测
此次扫测选择位于复兴大桥江心桥墩水域。日常警务中偶有人员坠江类警情时候,就需要ROV具备在桥墩周边复杂水域的搜索能力。时值钱塘江高潮时段,江面流急、船身晃动,团队凭借丰富的外场工程应用经验,完成ROV设备成功抵近桥墩、稳定下潜,触底深度5米,声呐清晰扫描到桥墩底部江底状况,有效验证了该场景下声呐对落水人员的搜索定位效果。
钱江水上派出所对演示效果给予高度认可。此次演示在钱塘江真实潮汐条件下完成,充分验证了鳌海工业级水下机器人B20在急流水域的稳定作业能力——近岸搜救快速定位、桥墩周边辅助搜救扫测有效,各项搜救场景均取得预期效果,为水上公安"科技强警"提供了切实可行的技术路径。
 哔哩哔哩
 Github
 微信
 微博
 抖音